Det industrielle servoproblemet er konsistens, ikke toppytelse
UAV-motorer er spesifisert for peak thrust. Humanoid robotledd er spesifisert for toppmoment. Industrielle servomotorer er spesifisert for noe mer krevende enn begge: konsekvent, forutsigbart dreiemoment over ti millioner sykluser, ved nominell temperatur, med samme ytelse på syklus én som på syklus ti millioner.
Dette kravet endrer magnetvalglogikken fullstendig. En UAV-motor som mister 2 % av flukstettheten etter en sesong med racing er en mindre ulempe. En industriell servo på en presisjonsmonteringslinje som mister 2 % av dreiemomentkonstanten i løpet av seks måneders produksjonsskift, forårsaker avviste deler, rekalibreringsstans og garantikrav. De økonomiske konsekvensene av gradvis avmagnetisering i industrielle servoapplikasjoner er ikke proporsjonale med flukstapet - de er proporsjonale med produksjonsverdien til prosessen motoren styrer.
Det er dette som gjør valg av industriell servomotormagnet annerledes, og hvorfor det er feil utgangspunkt å velge en karakter fra en UAV- eller forbrukermotorreferanse.
1. Hvorfor driftssyklus termisk dynamikk er kjernedesignvariabelen
Industrielle servomotorer i CNC-maskinering, robotsveising og pick-and-place-automatisering kjører i driftssykluser som konsentrerer varme i spesifikke mønstre. En servo på en maskinspindel kan kjøre kontinuerlig med 70 % av nominelt dreiemoment for 6-timers skift. En servo på en pick-and-place-arm kjører med maksimalt dreiemoment i 80 ms, og faller deretter til nær null i 120 ms, og gjentas ved 5 Hz i 16 timer om dagen.
Den stabile viklingstemperaturen i spindelapplikasjonen er forutsigbar fra nominell strøm og termisk motstand. I pick-and-place-applikasjonen sykluser viklingstemperaturen, og den termiske tidskonstanten til magnetenheten – typisk 45–90 sekunder for en 60–100 mm rammeservo – betyr at magnettemperaturen ikke sporer den øyeblikkelige viklingstemperaturen. Den sporer et glidende gjennomsnitt med etterslep. På en rask arbeidssyklus med høye toppstrømmer kan magneten nå temperaturer 25–40 grader over det en steady-state termisk modell ved gjennomsnittlig strøm ville forutsi.
Det er feil å spesifisere magnetgraden fra gjennomsnittlig strøm. Spesifiser fra toppstrøm ved den termiske tidskonstanten til magnetenheten. For de fleste industrielle servoapplikasjoner i området 1–10 kW betyr dette at den effektive magnetdesigntemperaturen er 100–140 grader, ikke 80 graders viklingsgrensen som vises på motordataarket.
2. IEC termisk klasse og hva det faktisk betyr for magneter
Industrielle servomotorer er klassifisert til IEC termiske klasser - Klasse F (155 graders viklingsgrense), Klasse H (180 grader), Klasse C (over 200 grader). Disse karakterene gjelder for viklingsisolasjon, ikke for magnetene. Magnettemperaturen i en veldesignet motor med intern kjøling går 30–60 grader under viklingstemperaturen ved nominell belastning, men i en motor som kjører over nominell bruk eller med degradert kjøling, blir gapet mindre.
Den praktiske kartleggingen mellom termisk motorklasse og magnetgradssuffiks:
| Motor termisk klasse | Typisk Max Magnet Temp | Minimum karaktersuffiks | Notater |
|---|---|---|---|
| Klasse F, tvungen kjøling | 80–100 grader | H | H-suffiks gir margin; N suffiks marginal med mindre driftspunktet er konservativt |
| Klasse F, selvkjølende | 100–120 grader | H til SH | SH foretrukket for kontinuerlig bruk; H akseptabel med verifisert termisk modell |
| Klasse H, tvungen kjøling | 100–130 grader | SH | SH baseline; EH for motorer nær merkestrøm ved 130 graders magnettemp |
| Klasse H, selvkjølende | 120–150 grader | EH | EH eller AH; verifiser BH-kurven ved driftstemperatur - produsentens datablad er ofte ikke tilstrekkelig |
| Klasse C / spesialitet | 150–200 grader | SmCo eller AH NdFeB | Vedvarende over 150 grader er SmCo det riktige svaret; NdFeB AH-karakterer finnes, men SmCo er mer stabil |
3. Demagnetiseringsakkumuleringsproblemet i langsyklusapplikasjoner
I en servomotor som kjører 5000 timer per år på en produksjonslinje, opplever magneten omtrent 90 millioner elektriske sykluser ved en 14-polet-par konfigurasjon og 1500 RPM nominell hastighet. Hver syklus der operasjonspunktet faller under BH-kneet - selv kort, selv med en liten margin - bidrar med et lite irreversibelt flukstap.
Problemet er ikke den enkelte hendelse. Det er opphopningen. En magnet som mister 0,05 % Br per 1000 driftstimer har mistet 0,25 % etter ett år. Det høres ubetydelig ut. I en høypresisjonsservo på en halvlederbindingsmaskin krever 0,25 % momentkonstant drift rekalibrering av kraftkontrollsløyfen. Rekalibrering på en limemaskin tar verktøyet offline i 2–4 timer. På et 24/7-anlegg skjer dette to ganger i året per maskin. Kostnaden for denne nedetiden overstiger langt kostnadene ved å spesifisere den neste høyere tvangsgraden på designstadiet.
Riktig spesifikasjonstilnærming: beregn minimum Hcj som kreves for å holde driftspunktet 20 % over BH-kneet ved maksimal forventet magnettemperatur og maksimal avmagnetiseringsstrøm. Legg deretter til ett karaktersuffiks over dette minimum. Den inkrementelle kostnaden er liten. Den inkrementelle påliteligheten er målbar.
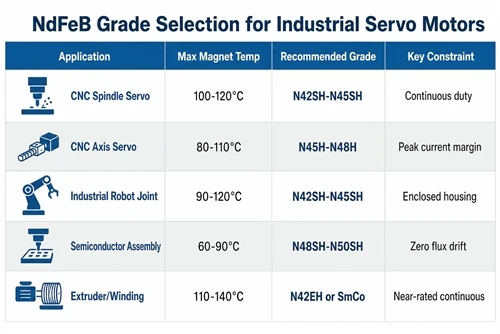
4. Karaktervalg etter industriell servoapplikasjon
| Søknad | Duty Cycle | Maks magnettemp | Anbefalt karakter | Begrunnelse |
|---|---|---|---|---|
| CNC maskineringssenter (spindelservo) | Kontinuerlig 60–80 % | 100–120 grader | N42SH–N45SH | Lange sammenhengende løp; SH viktig; lavere BHmax-grad akseptabel hvis dreiemomenttettheten tillater det |
| CNC akse servo (matingsdrift) | Syklisk, 30–60 % | 80–110 grader | N45H–N48H | Intermitterende; H tilstrekkelig med riktig spissstrømmarginanalyse |
| Industrirobotledd (6-akset arm) | Syklisk, 40–70 % | 90–120 grader | N42SH–N45SH | Ligner på CNC spindel; vedlagte felleshus begrenser konveksjon |
| Plukk-og-plasser / SCARA | Høyfrekvent syklisk | 80–110 grader | N45H–N48H | Toppstrømmer høye, men korte; verifiser avmagnetiseringsmarginen ved toppstrøm |
| Halvleder / elektronikk montering | Syklisk presisjon | 60–90 grader | N48SH–N50SH | Lav temperatur, men presisjon krever null fluksdrift; SH gir langsiktig stabilitetsmargin |
| Ekstruder / viklemaskin | Kontinuerlig nær vurdert | 110–140 grader | N42EH–N45EH eller SmCo | Nær nominell strøm i timer; EH eller SmCo avhengig av nøyaktig temperatur |
5. Hva separate leverandører koster deg i en servo-redesign
Industrielle servomotordesignsykluser er lange - 12–24 måneder fra første spesifikasjon til kvalifisert produksjon. Magnetgeometrien er låst inn ved den første prototypen. Hvis magnetene og rotorlamineringene kommer fra forskjellige leverandører, krever enhver geometriendring - og det vil være geometriendringer under utviklingen - gjenforhandling med to leverandører, to ledetider og to sett med inspeksjonspapirer for første artikkel.
I praksis går de fleste servoutviklingsteam gjennom 3–5 magnetgeometriiterasjoner mellom første prototype og produksjonsutgivelse. Hver iterasjon som krever separat verktøy hos en separat magnetleverandør legger til 4–8 uker til timeplanen og eliminerer muligheten for å samoptimere magnetbuen og lamineringssporgeometrien sammen. Luftgapetoleransebudsjettet, som direkte bestemmer dreiemomentrippel og kugging, er mye lettere å holde når begge komponentene er designet og produsert med tanke på hverandres toleranser fra starten av.
6. Spesifikasjonssjekkliste for industrielle servomagneter
- ☐ Beregn topp avmagnetiseringsfelt ved maksimal transientstrøm, ikke merkestrøm
- ☐ Bestem effektiv magnettemperatur ved bruk av termisk tidskonstantmodell, ikke steady-state gjennomsnittlig strømmodell
- ☐ Velg karaktersuffiks med 20 % Hcj-margin over BH-kneet ved maksimal magnettemperatur
- ☐ Add one suffix above calculated minimum for long-cycle applications (>5000 timer/år)
- ☐ Be om BH-kurver fra produksjonsmateriale ved 20 grader, 100 grader og 150 grader - ikke typiske databladverdier
- ☐ Spesifiser jevnhetskrav til flukstetthet: ±1,5 % for presisjonsservo; ±2,5 % for standard industri
- ☐ For applikasjoner over 130 grader vedvarende: evaluer SmCo før du forplikter deg til NdFeB EH/AH karakterer
- ☐ Bekreft at magnetleverandøren kan gi tilpasset buesegmentgeometri til rotorlamineringstegningen
HIMAGNET leverer buesegmentmagneter for industrielle servomotorer med matchet lamineringskoordinering, produksjons-BH-data ved driftstemperaturer og ingeniørstøtte gjennom design-til-kvalifiseringsprosessen. For støtte for karaktervalg på servoapplikasjonen,kontakt ingeniørteamet vårtmed din driftssyklus, termisk klasse og rotorgeometri.